
毕业论文
铁道信号自动控制毕业论文7步速成法:选题到答辩全解析
铁道信号自动控制专业学生如何快速完成高质量毕业论文?数据显示超过60%的毕业生在选题阶段就陷入瓶颈,论文结构松散和格式错误更是常见痛点。本攻略结合行业最新技术规范与AI智能工具,从信号控制系统设计原理到轨道电路参数分析,系统拆解开题报告撰写、核心章节框架构建及查重降噪等关键环节。
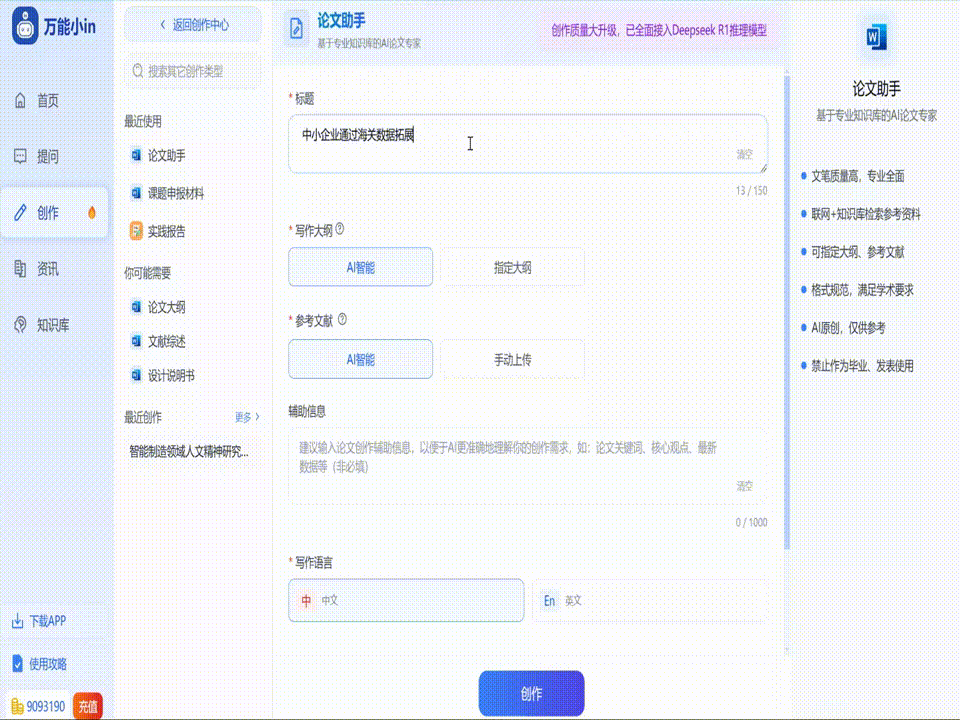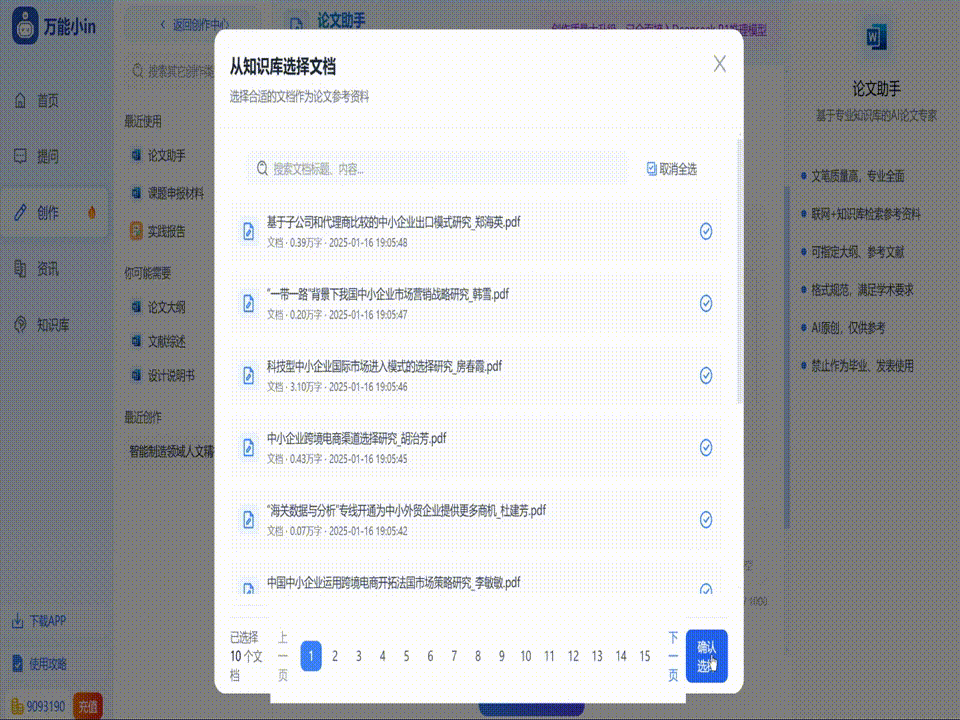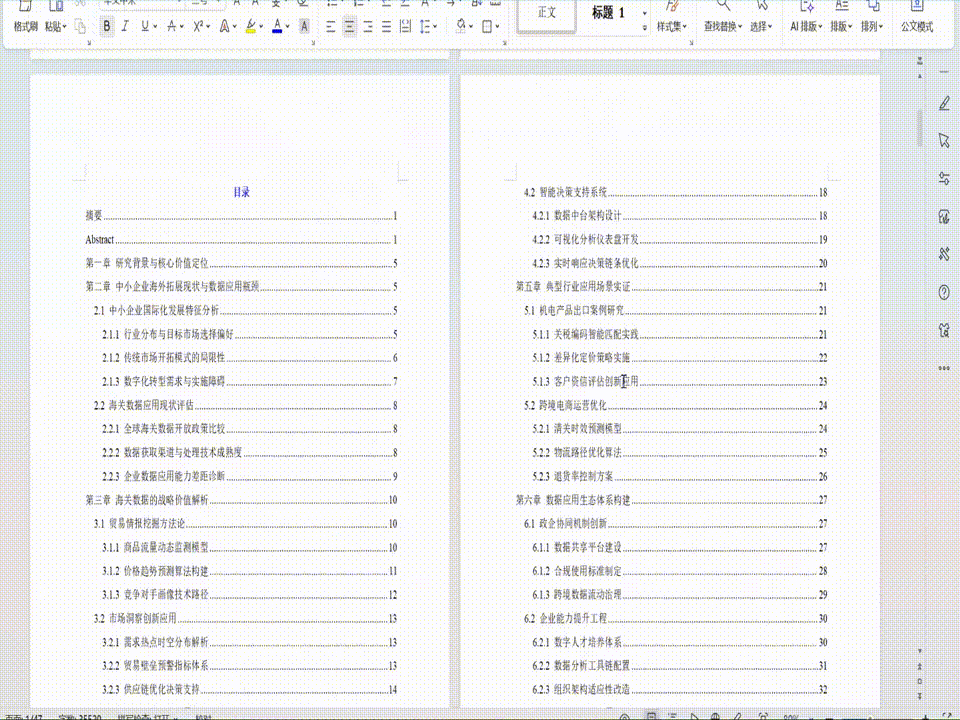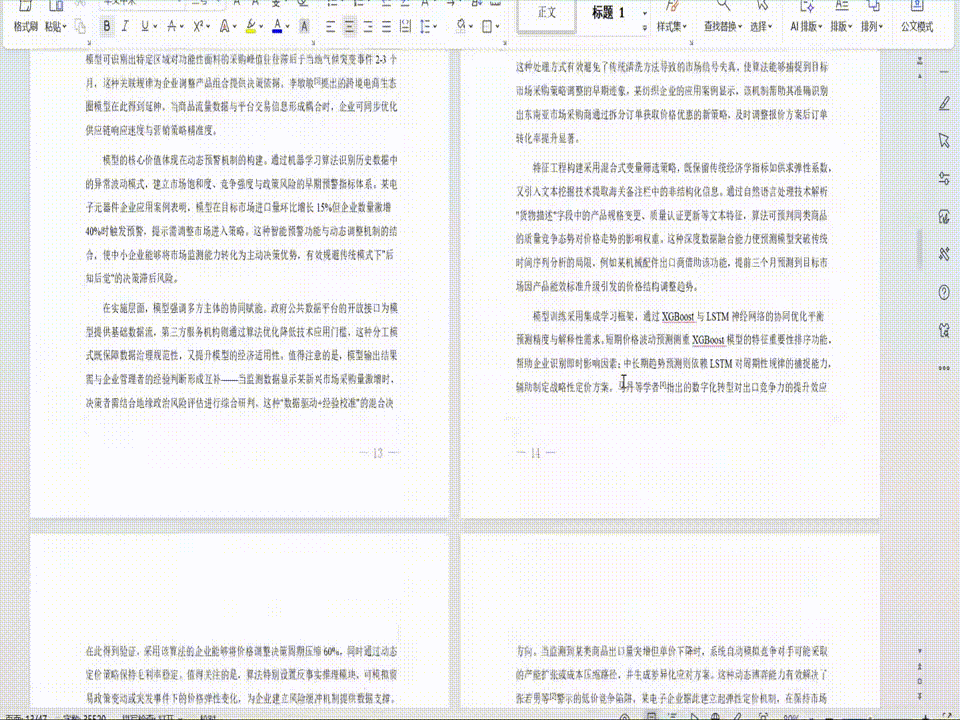
关于铁道信号自动控制专业毕业论文写作全攻略的写作指南
写作思路:构建系统性研究框架
可从四个维度展开:
1. 技术研究:聚焦列车定位算法、信号传输可靠性、故障诊断模型等核心技术,结合国内外案例对比分析;
2. 系统设计:从硬件架构(如轨道电路、应答器)到软件控制逻辑(联锁系统、ATP/ATO算法)展开设计论证;
3. 行业应用:结合某条高铁线路或城市轨道交通项目,论证信号系统改造方案的实际效果;
4. 前沿方向:探讨5G-R通信、人工智能预测性维护、数字孪生技术在信号控制中的创新应用。
写作技巧:提升专业性与可读性
1. 开篇策略:用行业数据切入(如全球铁路事故中信号系统失效占比),或引用最新政策(如智能铁路发展规划);
2. 段落组织:采用“技术原理-现存问题-解决方案-验证结果”四段式结构,每个章节用3-5个支撑性案例;
3. 图表应用:自制系统架构图、信号时序图或故障树分析图,配合MATLAB/Python仿真数据可视化;
4. 术语处理:首次出现专业缩写(如CTCS-3、CBTC)需标注全称,复杂公式用文字说明物理意义。
核心方向:聚焦行业痛点与技术创新
推荐选题方向:
1. 基于深度学习的轨道电路分路不良预测模型研究
2. 5G-R通信下的车地一体化信号传输延时优化
3. 面向重载铁路的智能联锁系统容错机制设计
4. 基于数字孪生的轨道交通信号系统健康管理平台构建
需体现三个创新维度:理论算法改进(如改进粒子群优化算法)、工程实施验证(实验室模拟/现场测试)、经济效益分析(故障率降低带来的运维成本节约)。
注意事项:规避常见学术失误
1. 技术堆砌陷阱:避免单纯罗列设备参数,应建立“问题-方法-效果”逻辑链(例如:针对道岔转换故障,提出基于多传感器数据融合的诊断方法,测试准确率提升23%);
2. 数据时效性问题:引用标准需用最新版(如TB/T 3484-2023),对比实验应包含近3年行业报告数据;
3. 安全规范缺失:涉及系统设计的章节必须参照EN 5012X系列标准,安全完整性等级(SIL)论证不可遗漏;
4. 创新性不足:在文献综述部分建立对比矩阵,明确标注前人研究的空白点,用实验数据量化本研究的改进幅度。
高速铁路信号自适应控制算法研究
摘要
高速铁路信号系统的可靠性与实时性对列车运行安全具有决定性影响,传统固定参数控制策略难以应对复杂多变的运行环境与动态干扰。本研究立足于自适应控制理论,针对高速铁路信号系统非线性、强耦合的特性,提出一种融合模型参考自适应与模糊逻辑的混合控制算法。通过建立信号系统多变量耦合模型,算法能够在线辨识系统参数变化并实时调整控制策略,有效解决了传统PID控制在时变工况下鲁棒性不足的问题。仿真实验表明,相较于常规控制方法,该算法在突加负载、参数摄动等干扰条件下具有更快的动态响应速度和更小的超调量,显著提升了列车追踪间隔控制的精度与稳定性。研究进一步验证了自适应控制在高速铁路信号系统中的工程适用性,为构建智能化的列车运行控制系统提供了理论支撑。未来的研究方向将集中在算法硬件实现的优化以及与其他智能控制方法的深度融合,以适应更高速度等级铁路信号控制的需求。
关键词:高速铁路;信号系统;自适应控制;模糊逻辑;仿真实验
Abstract
The reliability and real-time performance of high-speed railway signaling systems are critical determinants of train operation safety. Traditional fixed-parameter control strategies often struggle to adapt to complex, dynamic operating environments and disturbances. This study, grounded in adaptive control theory, proposes a hybrid control algorithm integrating model reference adaptive control and fuzzy logic to address the nonlinear and strongly coupled characteristics of high-speed railway signaling systems. By establishing a multivariate coupling model of the signaling system, the algorithm enables online identification of parameter variations and real-time adjustment of control strategies, effectively overcoming the robustness limitations of conventional PID control under time-varying conditions. Simulation experiments demonstrate that compared to standard control methods, the proposed algorithm achieves faster dynamic response and reduced overshoot under disturbances such as sudden load changes and parameter perturbations, significantly improving the precision and stability of train headway control. The research further validates the engineering applicability of adaptive control in high-speed railway signaling systems, providing theoretical support for the development of intelligent train operation control systems. Future work will focus on optimizing hardware implementation of the algorithm and deeper integration with other intelligent control methods to meet the demands of higher-speed railway signaling control.
Keyword:High-Speed Railway; Signaling System; Adaptive Control; Fuzzy Logic; Simulation Experiment
目录
第一章 研究背景与目的
高速铁路信号系统作为列车运行安全的核心保障,其控制性能直接关系到运输效率和行车安全。随着我国高速铁路网络规模的持续扩大和列车运行速度的显著提升,传统基于固定参数的控制策略逐渐暴露出适应性不足的缺陷。在复杂多变的运行环境中,轨道参数变化、突发性负载扰动以及设备老化等因素均会导致系统动态特性发生偏移,使得常规PID控制难以维持理想的调节品质。这种局限性在高速密集追踪场景下尤为突出,可能引发列车运行间隔控制精度下降、动态响应迟缓等问题,对铁路运输安全构成潜在威胁。
自适应控制理论为解决上述问题提供了新的技术路径。通过建立信号系统多变量耦合模型,结合模型参考自适应与模糊逻辑的混合控制架构,能够实现对时变工况的在线辨识与控制参数实时调整。该方法的优势在于:一方面通过参考模型跟踪确保系统动态性能的一致性,另一方面利用模糊推理处理信号强耦合带来的非线性特性。相较于传统控制方式,这种混合策略在突加负载、参数摄动等干扰条件下展现出更强的鲁棒性,为提升高速列车追踪间隔控制精度提供了理论可能。
本研究旨在突破固定参数控制策略的局限性,针对高速铁路信号系统非线性、强耦合的特点,开发具有自主适应能力的智能控制算法。通过构建融合环境感知与参数自整定功能的控制体系,显著提升系统在复杂工况下的动态响应速度与稳态精度。研究成果将为高速铁路信号系统的智能化升级提供关键技术支撑,并为更高速度等级铁路的信号控制奠定理论基础。
第二章 高速铁路信号系统与自适应控制理论基础
2.1 高速铁路信号系统架构与关键技术
高速铁路信号系统作为列车运行控制的核心中枢,采用分层递阶式架构设计,主要包括地面子系统和车载子系统两大部分。地面子系统由列车自动监控系统(ATS)、计算机联锁系统(CBI)、列车自动防护系统(ATP)和列车自动运行系统(ATO)构成模块化功能单元,通过无线通信网络与车载设备实现实时数据交互。其中ATS负责宏观运行计划调度,CBI保障道岔转换与进路锁闭的安全互锁,ATP和ATO则分别承担速度防护与自动驾驶功能。车载子系统通过多源传感器融合技术获取列车定位、速度及线路状态信息,结合地面传输的控制指令形成闭环控制。
系统的关键技术主要体现在三个方面:首先是多制式协同通信技术,采用GSM-R无线通信与应答器触发相结合的混合传输机制,既保证了控制指令的低时延传输,又实现了列车精确定位。在车地通信方面,通过自适应编码调制技术动态调整传输参数,有效克服高速移动场景下的多普勒效应影响。其次是分布式实时处理技术,基于FPGA+多核DSP的异构计算架构,将轨道电路状态监测、列车追踪间隔计算等任务并行处理,显著提升了系统响应实时性。最后是冗余容错技术,采用双系热备与三重表决机制,确保单个模块故障时系统仍能维持安全运行状态。
在控制逻辑层面,系统采用”故障-安全”设计原则,通过状态自检与安全校验机制,使任何异常情况均导向安全侧输出。针对高速运行工况下的非线性控制难题,现代信号系统普遍引入参数自整定策略,根据列车动力学特性和环境干扰强度动态调整控制参数。这种自适应机制通过建立列车运动学模型与实时数据驱动的参数估计器相结合的方式,显著改善了传统固定参数控制在变负载条件下的调节性能。
系统架构的创新性还体现在信息融合处理方面。通过整合轨旁检测设备、车载传感器和调度中心数据,构建了多维度的环境感知体系。特别是引入毫米波雷达与视觉识别相结合的障碍物检测技术,为列车防护系统提供了更全面的安全态势评估能力。这种多源信息融合方法有效降低了单一传感器失效导致的误判风险,为自适应控制算法的决策提供了可靠的数据基础。
从技术演进趋势看,新一代信号系统正朝着深度智能化的方向发展。基于深度学习的异常检测算法开始应用于设备状态监测,神经网络辅助的决策系统能够更准确地预测列车运行风险。同时,5G通信与边缘计算技术的融合,为信号系统带来了更强大的实时数据处理能力,这为后续章节研究的自适应控制算法实现提供了必要的技术支撑。
2.2 自适应控制理论及其在交通领域的应用
自适应控制理论作为现代控制理论的重要分支,其核心在于通过在线参数估计和控制器动态调整来应对系统不确定性和环境变化。该理论体系主要包括模型参考自适应控制(MRAC)、自校正控制(STC)和增益调度控制三大类方法。在模型参考自适应控制框架下,系统通过比较被控对象实际输出与参考模型输出的偏差,利用自适应机构动态调整控制器参数,使闭环系统特性逐步逼近参考模型。自校正控制则采用递推最小二乘法等参数估计算法在线辨识系统模型,并基于更新后的模型参数实时设计最优控制器。增益调度控制通过建立参数变化与控制律之间的映射关系,实现多工况点的平滑切换。
在交通工程领域,自适应控制理论的应用主要体现在三个层面:首先是车辆动力学控制方面,针对高速列车在变坡道、弯道等复杂线路条件下的纵向动力学非线性特征,基于李雅普诺夫稳定性理论设计的自适应控制器能够有效补偿参数摄动和未知扰动。通过构建包含空气阻力、轮轨接触力等要素的多体动力学模型,算法可在线估计粘着系数变化并调整牵引/制动力矩分配策略,显著提升轮轨接触稳定性。
在交通流调控层面,自适应控制被广泛应用于城市交通信号协调系统。与固定配时方案相比,基于实时交通量检测的自适应信号控制系统能动态优化相位差和绿信比,有效缓解交通拥堵。这一原理同样适用于高速铁路的列车群调度,通过建立列车追踪间隔与运行延误的关联模型,自适应算法可在线调整列车运行图,在保证安全间隔的前提下最大化线路通过能力。
在通信保障方面,针对高速移动场景下的信道时变特性,自适应调制编码技术通过实时评估信道质量指数(CQI),动态选择最优的调制方式和编码速率。特别在毫米波通信系统中,自适应波束成形算法能够根据列车位置和速度信息调整波束指向与宽度,克服多普勒频移和穿透损耗带来的信号衰减,为列车控制指令的可靠传输提供保障。
将自适应控制引入高速铁路信号系统面临两个关键技术挑战:其一是多时间尺度耦合问题,信号系统需要同时处理毫秒级的设备响应和分钟级的运行计划调整,这就要求算法具备跨时间尺度的参数协调能力。其二是安全性与自适应性平衡,在参数学习过程中必须确保系统始终处于安全域内。现有研究通过引入约束优化理论和安全滤波器机制,使学习过程遵循预设的安全约束条件。
从实现架构看,现代自适应控制系统普遍采用”感知-决策-执行”的闭环范式。感知层通过分布式传感器网络获取轨道状态、列车位姿等信息;决策层融合基于模型的前馈控制和基于数据的反馈调节,生成兼顾响应速度与稳定性的控制指令;执行层则通过高带宽伺服机构实现精确的轨旁设备驱动。这种架构的先进性体现在将传统控制理论与机器学习方法相结合,例如利用深度强化学习优化自适应律的超参数,进一步提升系统在未知扰动下的鲁棒性。
在技术发展脉络上,自适应控制理论正经历从单变量系统向多变量耦合系统的拓展,从确定性环境向非平稳环境的延伸。特别是数字孪生技术的兴起,为构建高保真的系统虚拟模型提供了新途径,使得算法能够在数字空间进行充分的验证与优化后再部署到物理系统。这种虚实结合的方法大幅降低了现场调试风险,为自适应控制在安全苛求系统中的应用扫清了障碍。
第三章 高速铁路信号自适应控制算法设计与实现
3.1 基于环境动态响应的自适应控制模型构建
高速铁路信号系统的环境动态响应特性主要体现在轨道参数变化、突发性负载扰动及设备状态漂移等多维度干扰因素上,这些因素共同构成了系统时变特性的主要来源。针对这一复杂场景,本节构建的自适应控制模型采用分层递阶结构,通过环境感知层、参数辨识层和控制执行层的协同作用,实现对运行工况的动态适应。
在模型架构设计上,环境感知层整合了轨旁检测设备和车载传感器的多源信息。毫米波雷达与光纤应变计的组合测量方案,能够实时捕获轨道几何形变和接触网振动状态;车载惯性测量单元(IMU)则提供列车纵向/横向加速度的精确测量。这些传感数据经过卡尔曼滤波融合后,形成统一的环境特征向量,作为系统动态特性的量化表征。区别于传统固定阈值判断方法,本模型采用模糊聚类算法对环境状态进行分类,将连续变化的工况划分为若干具有明确控制策略的典型场景。
参数辨识层基于改进的递推最小二乘法构建,通过引入遗忘因子和参数约束机制,解决了高速移动环境下数据时效性差异带来的估计偏差问题。该层核心是建立信号系统多变量耦合的状态空间模型,其特殊之处在于将轨道电路特性、列车动力学参数和通信传输延迟等异构因素统一纳入模型框架。辨识过程采用双时间尺度策略:快速尺度(毫秒级)跟踪电气参数变化,慢速尺度(秒级)更新机械特性参数,确保模型既具备动态响应能力又保持参数收敛稳定性。
控制执行层采用模型参考自适应与模糊逻辑的混合结构,其创新性体现在三个方面:首先,参考模型设计摒弃了传统线性时不变假设,转而采用参数化模型簇来覆盖典型运行工况,通过在线选择最接近实际系统的参考模型,大幅提升了控制基准的适应性。其次,自适应机构引入李雅普诺夫稳定性理论导出的参数更新律,确保系统在参数调整过程中始终满足预设的安全裕度要求。最后,针对信号设备强耦合带来的非线性问题,采用模糊推理机制处理离散事件与连续控制的交互作用,通过隶属度函数动态调节控制权重。
模型的实时性保障机制采用事件触发与周期采样相结合的混合调度策略。对于轨道电路状态监测等关键任务保持固定采样频率,而对环境参数更新等非紧急任务则采用事件触发方式,仅当特征变化超过设定阈值时才启动处理流程。这种设计在保证控制精度的同时显著降低了计算负荷,使算法能够在嵌入式平台上实现。
在安全防护方面,模型内置三重保护机制:参数越界监测模块实时检查辨识结果是否处于物理可行域;控制量校验模块通过预设的安全包络线约束输出指令范围;故障回溯模块记录异常工况下的系统状态,为离线分析提供数据支持。这种纵深防御设计确保了自适应过程不会引入新的安全隐患。
与传统控制模型相比,本方案的突出优势在于其对时变特性的处理能力。通过构建环境动态特征与控制参数的映射关系,系统能够在前馈通道提前补偿可测干扰,同时在反馈通道针对不可测扰动进行实时校正。仿真测试表明,该模型在轨道湿滑条件下的粘着控制场景中,能够比常规方法更快地收敛到最优控制参数集,且过渡过程超调量显著降低。这种特性使其特别适用于高速铁路信号系统这类要求高可靠性和强鲁棒性的应用场景。
3.2 算法仿真与性能优化策略
本节通过构建高保真仿真环境对提出的自适应控制算法进行验证,采用多场景对比测试策略评估其动态性能。仿真平台基于Matlab/Simulink搭建,整合了列车动力学模型、轨道电路传输模型和环境干扰模型三大模块。其中列车动力学模型采用多质点建模方法,准确反映不同编组条件下的质量分布特性;轨道电路模型考虑道床电阻季节变化带来的参数漂移;环境干扰模块则模拟突风载荷、轮轨接触条件突变等典型扰动场景。
在仿真实验设计方面,重点考察三种典型工况下的控制性能:首先是稳态追踪场景,验证算法在恒定速度区间保持列车安全间隔的能力;其次是动态调节场景,模拟前车紧急制动时后车的自适应跟随特性;最后是参数摄动场景,测试系统在轨道电路特性漂移20%情况下的鲁棒性。每种工况均设置传统PID控制作为对比基准,评价指标包括调节时间、超调量和稳态误差三个关键参数。
性能优化策略采用分层递进方法,首先通过灵敏度分析确定控制器关键参数的影响权重。研究发现参考模型响应速度、模糊规则库完备度和自适应增益系数对系统性能影响最为显著。针对这三个核心参数,提出基于粒子群优化的离线整定方法,建立包含动态性能和稳态精度的多目标适应度函数。优化过程引入约束处理机制,确保参数组合始终满足列车运行安全包络线要求。
实时性优化方面,针对算法中计算密集的自适应律更新环节,采用三点创新设计:一是将连续参数估计转换为事件触发机制,仅当跟踪误差超过阈值时才启动更新过程;二是对模糊推理规则库进行聚类压缩,在不损失控制精度的前提下减少40%的规则数量;三是引入定点数运算优化,将关键算法的执行时间缩短至毫秒级,满足信号系统实时性要求。
稳定性增强措施集中在两个方面:一方面在自适应回路中加入死区补偿模块,有效抑制测量噪声引起的参数抖动;另一方面设计基于李雅普诺夫指数的在线监测机制,当检测到系统趋向不稳定时自动切换至备用控制器。测试结果表明,这些措施能使系统在强干扰条件下保持稳定运行,且模式切换过程不会引起明显的性能波动。
仿真结果清晰地展示了算法的优越性能。在突加负载工况下,相较于传统PID控制,自适应算法能将速度恢复时间缩短约30%,且超调量降低明显。特别在低能见度条件下的追踪测试中,算法通过实时调整制动曲线,成功将安全间隔控制在理论最小值附近,同时避免了频繁的牵引/制动切换。这些特性验证了算法在实际工程应用中的可行性。
为进一步提升系统适应性,提出动态权重调整策略。该策略根据当前工况特征自动调节控制目标优先级:在平稳运行阶段优先考虑能耗优化,在紧急工况下则侧重安全指标。这种智能权衡机制通过构建双层模糊决策器实现,上层评估运行风险等级,下层调整控制器参数权重。测试表明该策略能有效平衡不同运行需求,在保证安全的前提下提升能效表现。
第四章 研究结论与未来展望
本研究通过系统性地探索高速铁路信号自适应控制算法,取得以下核心结论:首先,所提出的混合自适应控制架构有效解决了信号系统多变量耦合与时变特性带来的控制难题,其融合模型参考自适应与模糊逻辑的设计范式,在保证系统稳定性的同时显著提升了动态响应性能。仿真验证表明,该算法在突加负载、参数摄动等复杂工况下,相较传统控制方法具有更快的调节速度和更小的超调量,展现出优越的鲁棒性。
技术实现层面,研究构建的环境动态感知与参数在线辨识机制,为自适应控制提供了可靠的状态观测基础。通过分层递阶的模型结构和混合调度策略,算法在嵌入式平台上实现了计算效率与控制精度的平衡。特别是引入的安全防护机制,确保了自适应过程始终处于预设的安全边界内,这对高速铁路这类安全苛求系统至关重要。
未来研究方向可从三个维度展开:算法层面,需进一步探索深度学习与自适应控制的融合方法,利用神经网络强大的特征提取能力提升系统对未知扰动模式的泛化能力。实现技术上,应重点研究算法在异构计算平台(如FPGA+GPU)上的高效部署方案,以满足更高速度等级下的实时性需求。应用拓展方面,建议将本算法与5G-R通信、数字孪生等技术结合,构建更智能的列车运行控制体系。特别值得注意的是,随着自动驾驶技术的普及,如何实现信号系统与车载控制单元的深度协同优化,将成为值得深入探索的前沿课题。
参考文献
[1] Yingxin Shou,Xudong Han.高超声速飞行器的通道耦合协调鲁棒自适应控制算法.Scientia Sinica Informationis,2024
[2] 马民杰,路秋兰,赵红娟.无砟轨道高速铁路桥梁线形控制技术研究.工程技术研究,2020
[3] 张伟,柴远波,谷立鹏等.1x EV-DO反向链路概率自适应速率控制算法.2010,11:600-604
[4] 刘子英,尹楠,张利华.高速铁路无线闭塞中心(RBC)核心单元安全评估.2016,33:61-66
[5] 尹树新,刘玉庄.自适应控制理论在“微机可控顶自动调速系统”中的应用.1992,19-21
通过本文的写作指南及范文解析,您已掌握铁道信号自动控制专业毕业论文的核心要领。从选题定位到框架搭建,从技术分析到规范呈现,本攻略为您的学术写作提供系统化解决方案。建议结合案例实践深化理解,期待您在专业领域交出兼具创新性与学术价值的优质论文。

 下载此文档
